

Điều khiển van cửa phai theo lưu tốc sử dụng tín hiệu vận tốc dòng nước để PLC điều chỉnh độ mở cửa theo điều kiện thực tế. Giải pháp giúp kiểm soát dòng chảy, hạn chế ảnh hưởng đến công trình và thiết bị phía hạ lưu. Tại PENSTOCK, hệ thống được thiết kế đồng bộ từ cảm biến, PLC, HMI đến motor, máy nâng hạ và phản hồi vị trí cửa.
Điều khiển van cửa phai theo lưu tốc là gì?
Hệ thống sử dụng cảm biến để đo vận tốc dòng nước, sau đó truyền tín hiệu về PLC dưới dạng analog hoặc truyền thông. PLC xử lý giá trị đo, kiểm tra trạng thái cửa và phát lệnh Mở – Đóng – Dừng hoặc điều chỉnh phần trăm độ mở.
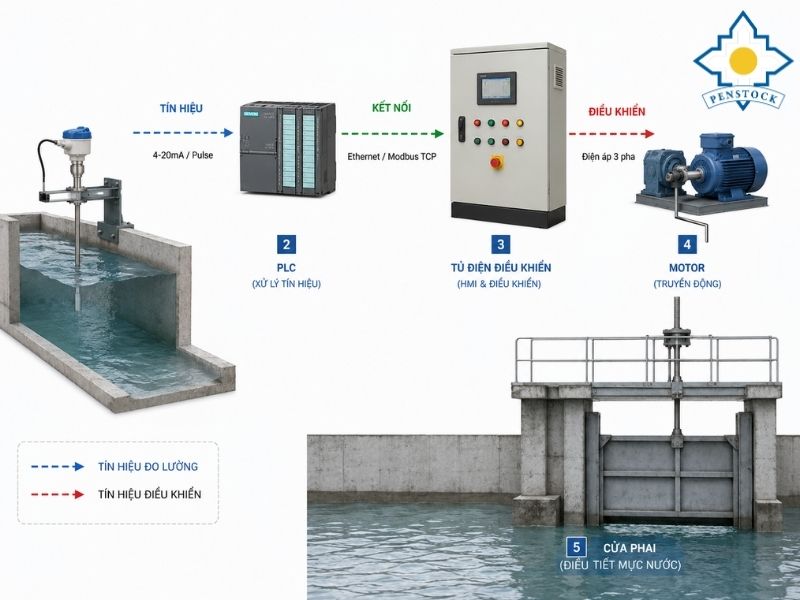
Sơ đồ cảm biến lưu tốc – PLC – tủ điện – motor – cửa phai
Một chu trình cơ bản gồm:
- Cảm biến đo lưu tốc tại mặt cắt kiểm soát.
- Tín hiệu được truyền về PLC.
- PLC kiểm tra tín hiệu có hợp lệ hay không.
- Giá trị lưu tốc được so sánh với ngưỡng hoặc giá trị đặt.
- Hệ thống kiểm tra chế độ Auto và các liên động.
- PLC phát lệnh đến motor hoặc cơ cấu thủy lực.
- Cửa thay đổi độ mở.
- Encoder phản hồi vị trí thực tế.
- Hệ thống chờ dòng chảy ổn định.
- PLC tiếp tục đánh giá và điều chỉnh khi cần.
Cửa có thể vận hành theo ngưỡng, theo nhiều cấp độ mở hoặc điều chỉnh liên tục. Phương án được lựa chọn theo mức độ ổn định của dòng chảy, độ chính xác của cảm biến và yêu cầu công trình.
Phân biệt lưu tốc, lưu lượng và mực nước
Ba thông số này có liên quan nhưng không thể sử dụng thay thế cho nhau. Xác định sai biến cần kiểm soát có thể dẫn đến lựa chọn sai cảm biến và xây dựng sai chương trình PLC.
|
Thông số |
Ý nghĩa |
Đơn vị phổ biến |
Thiết bị đo |
|
Lưu tốc |
Tốc độ chuyển động của nước |
m/s |
Cảm biến vận tốc, Doppler, radar |
|
Lưu lượng |
Thể tích nước đi qua mặt cắt theo thời gian |
m³/s |
Lưu lượng kế hoặc hệ đo vận tốc – mặt cắt |
|
Mực nước |
Chiều sâu hoặc cao trình nước |
m |
Cảm biến mức, radar, siêu âm, thủy tĩnh |
|
Độ mở cửa |
Vị trí cánh cửa |
%, mm |
Encoder hoặc cảm biến hành trình |
Lưu lượng thường được xác định từ vận tốc trung bình và diện tích dòng chảy. Vì vậy, nếu diện tích mặt cắt thay đổi theo mực nước thì chỉ đo một giá trị lưu tốc chưa đủ để xác định chính xác lưu lượng.
Bài toán cần được làm rõ ngay từ đầu:
- Nếu mục tiêu là giữ vận tốc nước: điều khiển theo lưu tốc.
- Nếu mục tiêu là cấp một lượng nước xác định: điều khiển theo lưu lượng.
- Nếu mục tiêu là duy trì cao trình nước: điều khiển theo mực nước.
- Nếu cần phối hợp cả ba: PLC phải xử lý nhiều tín hiệu cùng lúc.
Vị trí đo lưu tốc ảnh hưởng thế nào đến hệ thống?
Giá trị cảm biến chỉ có ý nghĩa khi vị trí đo đại diện được cho khu vực cần kiểm soát. Đặt cảm biến quá gần cửa hoặc tại vùng dòng chảy rối có thể khiến tín hiệu dao động mạnh và không phản ánh đúng vận tốc trung bình của mặt cắt.
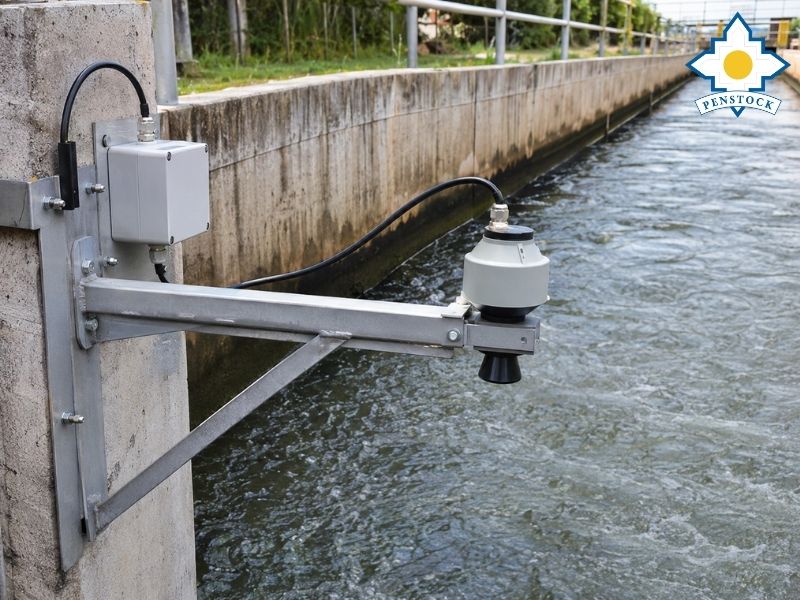
Cảm biến Doppler hoặc radar đo vận tốc dòng nước tại kênh
Đo phía thượng lưu
Cảm biến đặt phía trước cửa giúp giám sát vận tốc dòng nước tiến về công trình. Dữ liệu này có thể được dùng để đánh giá trạng thái tuyến dẫn hoặc làm điều kiện cho phép cửa vận hành.
Vị trí đo cần tránh khu vực:
- Có xoáy cục bộ.
- Bị ảnh hưởng bởi vật cản.
- Gần cửa lấy nước phụ.
- Có rác hoặc bùn cản trở thiết bị.
- Dòng chảy thay đổi hướng liên tục.
Đo phía hạ lưu
Cảm biến phía sau cửa giúp đánh giá tác động của độ mở đến dòng chảy đầu ra. Đây thường là vị trí quan trọng khi mục tiêu là giới hạn vận tốc nước tại kênh tiếp nhận hoặc bảo vệ công trình phía sau.
Không nên đặt cảm biến ngay sát khe cửa nếu tại đó dòng nước co hẹp, có tia nước mạnh hoặc phân bố vận tốc không đều.
Đo tại mặt cắt kiểm soát
Mặt cắt kiểm soát nên có hình học tương đối ổn định, dòng chảy phù hợp với nguyên lý đo và thuận lợi cho việc bảo trì cảm biến.
Khi lựa chọn vị trí cần xác định:
- Chiều rộng và hình dạng kênh.
- Chiều sâu nước thay đổi.
- Hướng dòng chảy.
- Khoảng cách đến cửa.
- Mức độ rối.
- Khả năng lắng bùn, bám rác.
- Khoảng đo của cảm biến.
- Khả năng tiếp cận để hiệu chỉnh.
Các phương pháp đo lưu tốc dòng nước
Thiết bị đo được lựa chọn theo môi trường, dải vận tốc, độ sâu nước và mức độ tiếp xúc cho phép. Không có một loại cảm biến phù hợp với mọi kênh, hồ hoặc cửa xả.
Cảm biến Doppler
Thiết bị sử dụng nguyên lý Doppler để đo vận tốc nước dựa trên tín hiệu phản xạ từ các hạt hoặc bọt khí trong dòng chảy.
Cảm biến có thể được lắp chìm hoặc gắn tại vị trí phù hợp trong kênh. Khi lựa chọn cần kiểm tra điều kiện dòng nước, mức độ cặn, khoảng đo và khả năng bảo vệ thiết bị khỏi rác.
Radar đo vận tốc bề mặt
Radar đo vận tốc trên bề mặt nước mà không tiếp xúc trực tiếp với dòng chảy. Phương án này thuận lợi tại những vị trí khó lắp thiết bị chìm hoặc dòng nước có nhiều rác.
Giá trị vận tốc bề mặt không mặc nhiên bằng vận tốc trung bình toàn mặt cắt. Khi cần quy đổi sang lưu lượng hoặc vận tốc trung bình, hệ số và mô hình hiệu chỉnh phải được xác định theo điều kiện công trình.
Cảm biến vận tốc tại điểm
Thiết bị đo vận tốc tại một vị trí cụ thể. Giá trị này chỉ nên dùng làm biến điều khiển khi điểm đo có tính đại diện hoặc đã được đối chiếu với phân bố vận tốc của mặt cắt.
Hệ đo lưu tốc kết hợp mực nước
Khi diện tích dòng chảy thay đổi, hệ thống có thể kết hợp cảm biến vận tốc với cảm biến mực nước. PLC hoặc bộ tính toán sử dụng dữ liệu mặt cắt để ước tính lưu lượng và đồng thời giám sát vận tốc.
Cấu trúc hệ thống điều khiển cửa phai theo lưu tốc
Một hệ thống hoàn chỉnh cần có thiết bị đo, bộ xử lý, cơ cấu truyền động và tín hiệu phản hồi. Chỉ sử dụng cảm biến lưu tốc với motor sẽ không đủ để kiểm soát chính xác vị trí và trạng thái cửa.
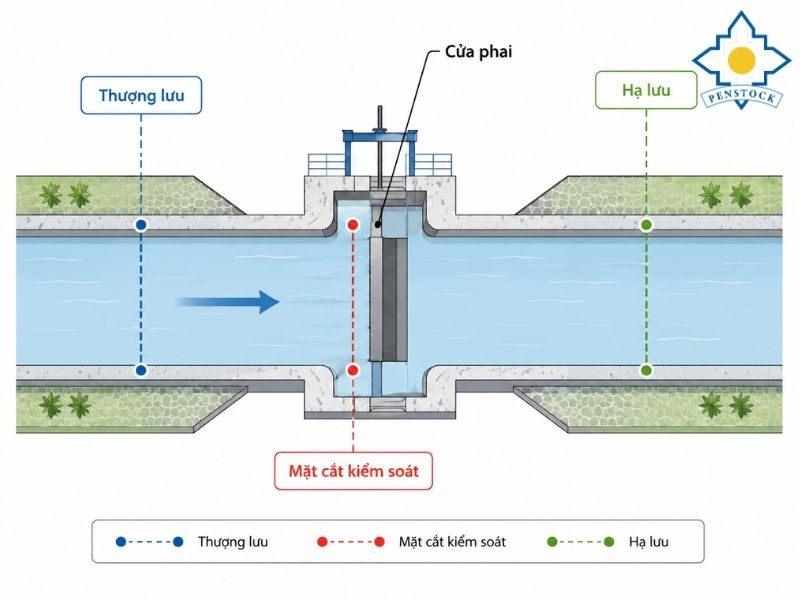
Sơ đồ vị trí đo thượng lưu, hạ lưu và mặt cắt kiểm soát
Sơ đồ nguyên lý:
Cảm biến lưu tốc → bộ chuyển đổi hoặc cách ly tín hiệu → PLC → tủ điều khiển → contactor/biến tần → motor → máy nâng hạ → cửa phai.
Luồng phản hồi:
Encoder – công tắc hành trình – trạng thái motor – cảnh báo cơ khí → PLC/HMI/SCADA.
Các thành phần có thể gồm:
- Cảm biến vận tốc dòng nước.
- Cảm biến mực nước hỗ trợ.
- PLC và module analog hoặc truyền thông.
- HMI nhập lưu tốc đặt.
- Encoder đo phần trăm độ mở.
- Công tắc hành trình mở hết, đóng hết.
- Contactor đảo chiều hoặc biến tần.
- Motor và hộp giảm tốc.
- Máy nâng hạ trục đơn hoặc trục đôi.
- Tủ Manual/Auto – Local/Remote.
- Hệ thống lưu dữ liệu và cảnh báo.
Các logic điều khiển theo lưu tốc
Logic vận hành phải được xây dựng từ phản ứng thủy lực thực tế. Cùng một lệnh đóng hoặc mở có thể tạo kết quả khác nhau tại các vị trí đo khác nhau.
Điều khiển theo ngưỡng
PLC chia tín hiệu thành các vùng vận hành:
|
Trạng thái lưu tốc |
Phản ứng của hệ thống |
|
Vượt ngưỡng cao |
Điều chỉnh cửa theo hướng giảm lưu tốc tại điểm kiểm soát |
|
Trong vùng ổn định |
Giữ nguyên độ mở |
|
Dưới ngưỡng thấp |
Điều chỉnh theo yêu cầu cấp hoặc thoát nước |
|
Vượt giới hạn nguy hiểm |
Cảnh báo hoặc chạy trình tự bảo vệ |
|
Tín hiệu không hợp lệ |
Khóa Auto hoặc chuyển chế độ quy định |
Ngưỡng cụ thể phải được xác định theo kết cấu công trình, vật liệu kênh, thiết bị phía sau và yêu cầu vận hành.
Điều khiển theo nhiều cấp độ mở
Mỗi vùng lưu tốc tương ứng với một độ mở cửa đã cài đặt. Ví dụ, hệ thống có thể chuyển giữa mức mở thấp, trung bình và cao.
Phương án này cần encoder hoặc cảm biến vị trí nếu cửa phải dừng tại điểm trung gian.
Điều chỉnh liên tục theo giá trị đặt
PLC liên tục so sánh lưu tốc thực tế với setpoint rồi thay đổi độ mở cửa.
Hệ thống cần có:
- Vùng trễ quanh giá trị đặt.
- Bộ lọc tín hiệu.
- Thời gian xác nhận.
- Thời gian chờ dòng nước ổn định.
- Giới hạn bước thay đổi độ mở.
- Giới hạn tốc độ vận hành cửa.
- Giới hạn số lần đảo chiều.
- Phản hồi vị trí liên tục.
Không nên để PLC liên tục Mở – Đóng theo từng dao động nhỏ của cảm biến. Điều này có thể làm motor đảo chiều thường xuyên và khiến hệ thống không ổn định.
Điều khiển theo nhiều điều kiện
Lưu tốc có thể được kết hợp với mực nước, độ mở cửa và trạng thái tuyến hạ lưu.
Ví dụ nguyên tắc: Cửa chỉ được mở thêm khi lưu tốc nằm dưới giới hạn, mực nước thượng lưu vượt ngưỡng, tuyến hạ lưu sẵn sàng và cửa chưa đạt độ mở tối đa.
Cấu trúc này giúp tránh việc một tín hiệu đơn lẻ điều khiển cửa trong khi các điều kiện khác chưa phù hợp.
Vì sao phải kết hợp lưu tốc với mực nước?
Lưu tốc không phụ thuộc riêng vào độ mở cửa. Giá trị đo còn thay đổi theo chênh lệch mực nước, diện tích dòng chảy, trạng thái hạ lưu và hình dạng công trình.
PLC có thể cần kiểm tra đồng thời:
- Lưu tốc tại mặt cắt kiểm soát.
- Mực nước thượng lưu.
- Mực nước hạ lưu.
- Chênh lệch mực nước.
- Phần trăm độ mở cửa.
- Trạng thái máy bơm.
- Khả năng tiếp nhận nước phía sau.
Nếu chỉ điều khiển theo lưu tốc, hệ thống có thể phản ứng sai khi mực nước thay đổi mạnh hoặc mặt cắt dòng chảy biến đổi.
Phản hồi vị trí cửa và phương thức vận hành
Để điều chỉnh độ mở theo lưu tốc, PLC phải biết cửa đang ở vị trí nào. Công tắc hành trình chỉ xác nhận Mở hết hoặc Đóng hết, trong khi encoder cho phép xác định vị trí trung gian.
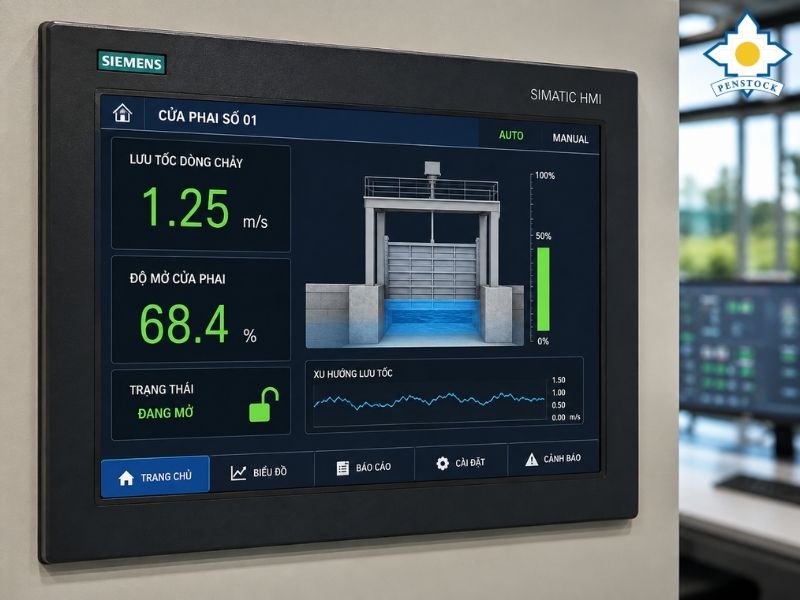
HMI hiển thị lưu tốc và phần trăm độ mở cửa
Các phương án gồm:
- Mở hoặc đóng hoàn toàn.
- Dừng tại nhiều vị trí đặt trước.
- Điều chỉnh theo phần trăm độ mở.
- Phối hợp nhiều cửa.
- Mở tuần tự từng khoang.
- Luân phiên cửa để cân bằng thời gian vận hành.
Tủ điều khiển nên có:
- Local – Manual.
- Remote – Manual.
- Remote – Auto.
- Off/Maintenance.
- Emergency Stop.
- Hiển thị lưu tốc và độ mở.
- Cảnh báo cảm biến và motor.
Xử lý khi cảm biến lưu tốc gặp lỗi
Hệ thống phải có khả năng nhận biết tín hiệu không hợp lệ và ngăn cửa vận hành ngoài kiểm soát. Phương án xử lý cần được xác định trước theo mức độ rủi ro của công trình.
PLC có thể giám sát:
- Tín hiệu dưới hoặc vượt dải.
- Mất nguồn cảm biến.
- Mất truyền thông.
- Giá trị đứng yên bất thường.
- Giá trị thay đổi đột ngột.
- Chiều dòng chảy không hợp lý.
- Cửa thay đổi độ mở nhưng lưu tốc không phản ứng.
- Hai cảm biến dự phòng sai lệch lớn.
- Có lệnh chạy nhưng encoder không thay đổi.
Tùy từng lỗi, hệ thống có thể:
- Phát cảnh báo.
- Giữ nguyên vị trí cửa.
- Dừng chu trình.
- Khóa Auto.
- Chuyển sang cảm biến dự phòng.
- Chuyển sang điều khiển theo mực nước.
- Chuyển sang Manual.
- Đưa cửa về trạng thái an toàn đã quy định.
Không nên mặc định mất cảm biến thì cửa luôn mở hoặc đóng. Trạng thái an toàn phải được xác định theo nguy cơ ngập, cạn nước, xói dòng và nhiệm vụ của cửa.
Liên động và bảo vệ cần có
Điều khiển theo lưu tốc không thay thế các lớp bảo vệ cơ khí và điện. PLC chỉ được phép vận hành cửa khi toàn bộ điều kiện an toàn đã được xác nhận.
Các liên động cần xem xét:
- Không Mở và Đóng đồng thời.
- Không chạy quá hành trình.
- Dừng khi motor quá tải.
- Dừng khi cửa không dịch chuyển.
- Dừng khi hai điểm nâng bị lệch.
- Khóa Auto khi cảm biến lỗi.
- Giới hạn thời gian motor chạy.
- Giới hạn số lần đảo chiều.
- Cảnh báo khi cửa không đạt độ mở đặt.
- Không tự khởi động lại ngoài ý muốn sau mất điện.
- Dừng khi Emergency Stop tác động.
- Chuyển trạng thái phù hợp khi mất truyền thông.
Thông tin cần cung cấp để thiết kế
Giải pháp chỉ được xây dựng chính xác khi xác định rõ mặt cắt đo, mục tiêu kiểm soát và phản ứng mong muốn của cửa.
Khách hàng cần cung cấp:
- Mục tiêu kiểm soát lưu tốc.
- Vị trí mặt cắt cần kiểm soát.
- Hình dạng và kích thước kênh.
- Mực nước nhỏ nhất và lớn nhất.
- Dải lưu tốc dự kiến.
- Hướng dòng chảy.
- Loại cảm biến hiện có.
- Dạng tín hiệu đầu ra.
- Kích thước và hành trình cửa.
- Loại máy nâng hạ.
- Thông số motor hoặc xi lanh.
- Yêu cầu phần trăm độ mở.
- Điều kiện mực nước đi kèm.
- Manual/Auto và Local/Remote.
- Yêu cầu HMI hoặc SCADA.
- Trạng thái khi cảm biến lỗi.
- Bản vẽ và ảnh hiện trạng.
PENSTOCK thiết kế hệ thống điều khiển đồng bộ
Tại PENSTOCK, chúng tôi xác định rõ lưu tốc được đo tại đâu, giá trị đó đại diện cho điểm đo hay mặt cắt và mục tiêu thực tế là kiểm soát vận tốc hay lưu lượng trước khi xây dựng chương trình PLC.
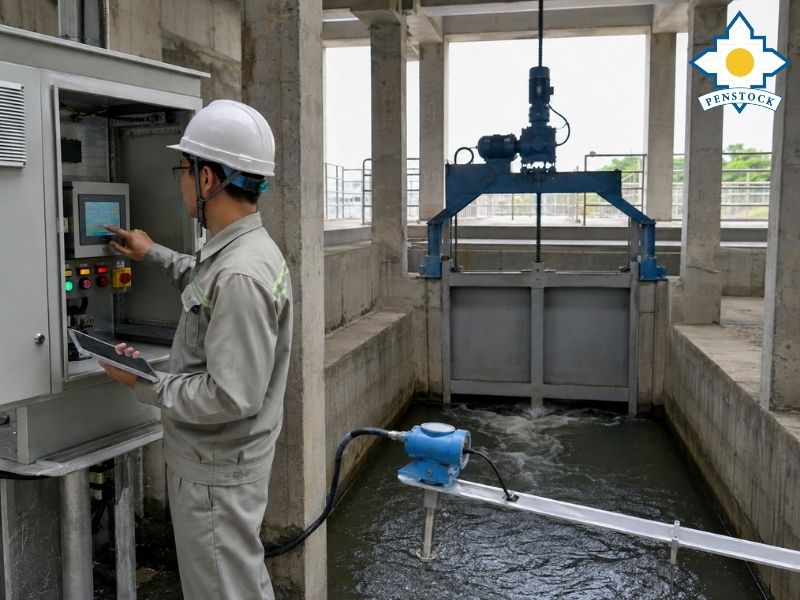
Kỹ thuật viên hiệu chỉnh cảm biến và chạy thử chế độ Auto
Phạm vi triển khai có thể gồm:
- Khảo sát mặt cắt và dòng chảy.
- Xác định vị trí lắp cảm biến.
- Lựa chọn nguyên lý đo.
- Xây dựng triết lý vận hành.
- Lập bảng nguyên nhân – kết quả.
- Lập danh sách tín hiệu I/O.
- Thiết kế tủ điện.
- Lập trình PLC và HMI.
- Tích hợp encoder vị trí cửa.
- Lắp ráp và FAT tại xưởng.
- Hiệu chỉnh cảm biến.
- Chạy thử theo nhiều mức lưu tốc.
- Mô phỏng mất tín hiệu.
- Chạy thử Manual/Auto – Local/Remote.
- Kết nối SCADA.
- Bàn giao hồ sơ vận hành.
Gửi bản vẽ mặt cắt, dải lưu tốc, thông số cửa và yêu cầu vận hành để PENSTOCK xây dựng giải pháp điều khiển van cửa phai phù hợp với công trình.


